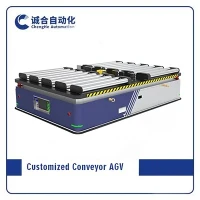
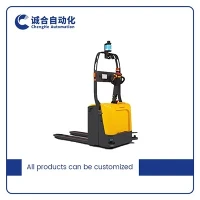
バックパックリフティング自動誘導車両(AGV)のサプライヤーとして、私はしばしばこれらの驚くべきマシンのエラー - 処理メカニズムについて尋ねられます。このブログ投稿では、バックパックリフティングAGVのエラー - 処理メカニズムがどのように機能するか、そして産業プロセスのスムーズな動作に重要な理由を深く掘り下げます。
バックパックリフティングAGVを理解する
エラー - 処理メカニズムに飛び込む前に、バックパックリフティングAGVとは何かを簡単に理解しましょう。これらのAGVは、荷物を背中に携帯して持ち上げるように設計されており、材料処理アプリケーションで非常に用途が広いためです。倉庫にパレットを移動している場合でも、製造工場で重い機械部品を輸送している場合でも、負荷の動きと持ち上げが必要なその他のタスク、バックパックリフティングAGVは課題になります。
など、さまざまなモデルを提供していますバックパックリフティングAGV -10T、非常に重い負荷を処理できます正方形のバックパックリフティングAGV、より軽い、より正確なタスクに適しています。さらに、私たちヘビーデューティAGV-カスタマイズ可能特定の顧客要件を満たすように調整できます。
エラーの重要性 - 取り扱いメカニズム
産業環境では、AGVの操作の混乱は大きな損失につながる可能性があります。マテリアルハンドリングの遅延は、生産ラインを遅くし、コストを増やし、安全上の危険を引き起こす可能性があります。そのため、バックパックリフティングAGVには、堅牢なエラー - 処理メカニズムが不可欠です。 AGVがタイムリーで効率的な方法でエラーを検出、診断、および応答し、ダウンタイムを最小限に抑え、生産性を維持できるようにします。
エラーのコンポーネント - 取り扱いメカニズム
センサーベースのエラー検出
バックパックリフティングAGVがエラーを検出する主な方法の1つは、センサーを使用することです。これらのセンサーはAGV全体に配置されており、位置、速度、負荷重量、環境条件などのさまざまなパラメーターを監視する責任があります。
- センサーの位置:これらのセンサーは、AGVが事前定義されたパスを正確に追跡していることを保証します。 AGVがそのパスから逸脱した場合、位置センサーはエラーを検出し、制御システムに信号を送信します。たとえば、複数の通路を備えた大規模な倉庫では、偏差があればAGVが他のオブジェクトと衝突したり、制限区域に入ったりする可能性があります。
- 速度センサー:AGVの速度を監視することは、安全性と効率の両方にとって重要です。 AGVが速すぎたり遅すぎたりしている場合、速度センサーは異常を検出します。たとえば、AGVが高速でコーナーに近づいている場合、安全にターンすることができず、速度センサーがエラー応答をトリガーできる場合があります。
- ロードセンサー:これらのセンサーは、AGVによって運ばれる負荷の重量を測定します。負荷がAGVの最大容量を超えた場合、または負荷に不均衡がある場合、負荷センサーはエラーを検出します。過負荷のAGVは、その成分に機械的なストレスを引き起こし、故障のリスクを高める可能性があります。
- 環境センサー:これらのセンサーは、温度、湿度、障害物の存在などの要因を監視します。たとえば、AGVのパスで障害物が検出された場合、環境センサーはすぐにエラー信号を送信してAGVを停止し、衝突を防ぎます。
診断ソフトウェア
センサーによってエラーが検出されると、AGVの診断ソフトウェアが機能します。このソフトウェアは、センサーから受信したデータを分析して、エラーの根本原因を決定します。エラーが機械的な問題、ソフトウェアのグリッチ、またはパスの障害などの外部要因によるものであるかどうかを識別できます。
診断ソフトウェアは、アルゴリズムと事前にプログラムされたルールを使用して、これらの決定を行います。たとえば、位置センサーが経路からの偏差を示し、環境センサーが障害物を検出しないことを示す場合、ソフトウェアはAGVのステアリングメカニズムに問題があると結論付ける場合があります。
エラー応答と回復
エラーの根本原因が特定された後、AGVの制御システムは適切な応答を開始します。応答は、エラーのタイプと重大度によって異なる場合があります。
- マイナーエラー:パスからのわずかな逸脱や速度のわずかな変化などの軽微なエラーの場合、AGVは人間の介入なしに自分自身を修正できる可能性があります。制御システムは、ステアリングまたは速度を調整して、AGVを軌道に戻すことができます。
- 主要なエラー:機械的障害や重大なソフトウェアの問題などの主要なエラーの場合、AGVはすぐに操作を停止します。その後、メンテナンスチームにアラートを送信し、エラーに関する詳細情報を提供します。メンテナンスチームは、この情報を使用して、問題を迅速に診断して修正することができます。
エラーの種類とその取り扱い
ナビゲーションエラー
AGVが事前定義されたパスに従わなかったときにナビゲーションエラーが発生します。これは、誤ったマッピングデータ、センサーの誤動作、外部干渉など、さまざまな理由が原因である可能性があります。


- 検出:前述のように、位置センサーはナビゲーションエラーを検出するために使用されます。 AGVの実際の位置が特定のしきい値によって予想される位置から逸脱する場合、ナビゲーションエラーがフラグにされます。
- 応答:AGVの制御システムは、最初にステアリングを調整してエラーを修正しようとします。エラーが持続する場合、AGVは停止し、コントロールセンターにアラートを送信します。コントロールセンターは、技術者を送信して問題を調査することができます。これには、センサーの再調整やマッピングデータの更新が含まれる場合があります。
ロード - 関連するエラー
負荷 - 関連するエラーには、オーバーロード、負荷の不均衡、負荷のドロップが含まれます。これらのエラーは、AGVと負荷自体に大きな損傷を引き起こす可能性があります。
- 検出:ロードセンサーは、関連するエラーを検出するために使用されます。負荷重量がAGVの容量を超えた場合、または負荷分布に不均衡がある場合、負荷センサーがエラーを検出します。
- 応答:オーバーロードの場合、AGVはすぐに停止し、コンポーネントの損傷を防ぎます。その後、オペレーターにアラートを送信し、オペレーターは負荷の一部を削除できます。負荷の不均衡がある場合、AGVは負荷のバランスをとる位置を調整しようとする場合があります。不均衡を修正できない場合、AGVは停止し、手動介入を待ちます。
通信エラー
通信エラーは、AGVが艦隊のコントロールセンターまたは他のAGVとの接続を失ったときに発生します。これにより、AGVシステムの全体的な動作が混乱する可能性があります。
- 検出:通信センサーは、通信エラーを検出するために使用されます。 AGVが特定の時間枠内でデータを受信または送信できない場合、通信エラーが検出されます。
- 応答:AGVは、通信接続を再確立しようとします。そうしなかった場合、操作を停止し、メンテナンスチームにアラートを送信します。メンテナンスチームは、通信ハードウェアとソフトウェアをチェックして問題を解決できます。
エラーの継続的な改善 - 取り扱いメカニズム
私たちは、バックパックリフティングAGVのエラー - 処理メカニズムの改善に常に取り組んでいます。顧客からのデータ分析とフィードバックを通じて、改善の領域を特定し、新機能とアルゴリズムを実装します。
たとえば、機械学習アルゴリズムの使用を調査して、発生する前に潜在的なエラーを予測しています。センサーの測定値とエラーの発生に関する履歴データを分析することにより、これらのアルゴリズムはパターンを識別し、エラーがいつ発生する可能性があるかを予測できます。この積極的なアプローチは、エラーを防ぎ、ダウンタイムをさらに減らすのに役立ちます。
結論
エラー - バックパックリフティングAGVの取り扱いメカニズムは、これらのマシンの信頼できる効率的な動作を保証する複雑で重要なシステムです。センサーベースのエラー検出、診断ソフトウェア、および適切なエラー応答を通じて、AGVはエラーを迅速に識別および解決し、産業プロセスの混乱を最小限に抑えることができます。
バックパックリフティングAGVについて詳しく知りたい場合、または材料の取り扱いニーズに具体的な要件がある場合は、調達ディスカッションのためにお問い合わせください。私たちの専門家チームは、あなたのビジネスに最適なソリューションを見つけるのを支援する準備ができています。
参照
- David A. Egbeluによる「自動ガイド付き車両システム:技術、実装、および管理」
- 「産業用ロボット:テクノロジー、プログラミング、アプリケーション」ピーター・コルケ