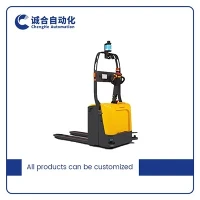
現代の物流と倉庫の動的な風景では、自動誘導車両(AGV)の役割がますます顕著になっています。 Forklift AGVの処理における[あなたの会社の役割]をリードするものとして、フォークリフトAGVと他の機器の処理の間の通信方法についてよく尋ねられます。このブログ投稿は、このトピックを掘り下げることを目的としており、これらのAGVが周囲の機械やシステムと相互作用してシームレスな操作を確保するさまざまな方法を探ります。
Forklift AGVの取り扱いを理解する
通信方法に飛び込む前に、Forklift AGVの処理が何であるかを簡単に理解しましょう。私たちのForklift AGVの処理は、倉庫または産業環境内で商品を処理および輸送するように設計されたForklift AGVの一種です。これらのAGVには、高度なセンサー、ナビゲーションシステム、制御アルゴリズムが自律的に動作し、手動介入の必要性を減らし、効率を向上させます。
有線通信
Forklift AGVと他の機器の取り扱いの間の従来の通信方法の1つは、有線接続を介したものです。有線通信は、高い信頼性、低レイテンシー、高いデータ転送レートなど、いくつかの利点を提供します。
イーサネット
イーサネットは、産業環境で広く使用されている有線通信プロトコルです。フォークリフトAGVの取り扱いは、イーサネットケーブルを使用して、コンベアシステム、ストレージラック、制御ステーションなど、他の機器に接続できます。これにより、コマンド、ステータスの更新、センサーの測定値など、データのシームレスな転送が可能になります。たとえば、AGVがコンベアシステムに近づくと、コンベアにリクエストを送信して操作を開始または停止することができ、滑らかな材料の転送を確保できます。
バスができます
コントローラーエリアネットワーク(CAN)バスは、自動車および産業部門で人気のある配線通信プロトコルです。 CANバスは、その堅牢性、高速データ転送、およびマルチマスター通信機能で知られています。 Forklift AGVが使用できるハンドリングバスでは、オンボードセンサー、アクチュエーター、その他のコンポーネント、および外部機器と通信できます。たとえば、AGVはバスを使用してフォークの位置センサーからフィードバックを受け取り、それに応じてリフティングおよび低下操作を調整できます。


ワイヤレス通信
有線通信に加えて、ワイヤレス通信方法も一般的に使用され、Forklift AGVと他の機器の処理間の通信を可能にします。ワイヤレス通信は、柔軟性、モビリティ、スケーラビリティを高めるため、動的および大規模な環境に適しています。
Wi-Fi
Wi-Fiは、広く使用されているワイヤレス通信テクノロジーであり、短い距離から中距離で高速データ転送を提供します。フォークリフトAGVの取り扱いには、Wi-Fiモジュールを装備して、倉庫のローカルエリアネットワーク(LAN)に接続できます。これにより、AGVはアクセスポイント、サーバー、モバイル端子など、他のWi-Fi対応デバイスと通信できます。たとえば、AGVは、Wi-Fiを介してリアルタイムの場所とステータス情報を倉庫管理システム(WMS)に送信して、WMSがAGVのルートとタスクの割り当てを最適化できるようにすることができます。
ブルートゥース
Bluetoothは、デバイスのペアリングとデータ転送に一般的に使用される短距離ワイヤレス通信テクノロジーです。フォークリフトAGVの取り扱いは、Bluetoothを使用して、ハンドヘルドスキャナー、携帯電話、タブレットなどの近くのデバイスと通信できます。たとえば、倉庫オペレーターは、Bluetooth対応のハンドヘルドスキャナーを使用して商品のバーコードをスキャンし、AGVに情報を送信し、指定された場所に商品を拾って輸送するよう指示できます。
ジグビー
Zigbeeは、短距離の低距離レートアプリケーション向けに設計された低電力のワイヤレス通信プロトコルです。 Zigbeeは、低コスト、低消費電力、自己回復メッシュネットワーク機能で知られています。フォークリフトAGVの取り扱いは、Zigbeeを使用して、センサー、アクチュエーター、ビーコンなどの他のZigbee対応デバイスと通信できます。たとえば、AGVはZigbeeを使用して、倉庫に設置されたビーコンから信号を受け取ることができます。これは、その位置を決定し、環境をナビゲートするのに役立ちます。
倉庫管理システム(WMS)とのコミュニケーション
フォークリフトAGVと他の機器の取り扱いの間の通信の最も重要な側面の1つは、倉庫管理システム(WMS)との相互作用です。 WMSは、在庫管理、注文処理、AGVタスクの割り当てなど、倉庫のすべての操作を管理する中央制御システムです。
ハンドリングフォークリフトAGVは、有線通信方法とワイヤレス通信方法の組み合わせを使用してWMSと通信します。 AGVは、場所、ステータス、バッテリーレベルなど、リアルタイム情報をWMSに送信します。 WMSは、タスクの割り当て、ルート計画、速度制御など、コマンドと手順をAGVに送信します。この双方向通信により、AGVが効率的かつ効果的に動作し、倉庫の運用が最適化されます。
他の機器との通信
WMSとの通信に加えて、フォークリフトAGVの取り扱いは、コンベアシステム、ストレージラック、ロボットアームなど、倉庫の他の機器と通信する必要があります。 AGVと他の機器との間の通信は、スムーズな材料の流れと効率的な操作を確保するために不可欠です。
コンベアシステム
フォークリフトAGVの取り扱いは、イーサネット、Wi-Fi、缶バスなどのさまざまな通信方法を使用して、コンベアシステムと通信できます。 AGVは、コンベアシステムに信号を送信して、操作を開始または停止し、速度を調整し、コンベアベルトの方向を変更できます。コンベアシステムは、コンベアベルトの状態やコンベア上の商品の位置など、AGVにフィードバックを送信できます。
収納ラック
Forklift AGVの取り扱いは、センサーとワイヤレス通信技術を使用してストレージラックと通信できます。 AGVは、センサーを使用してストレージラックの存在と位置を検出し、ワイヤレス通信を検出して、利用可能なストレージスロットの場所や保存商品のステータスなどの情報を送信および受信できます。これにより、AGVは商品を効率的に拾い上げて保管ラックに保管できます。
ロボットアーム
フォークリフトAGVの取り扱いは、有線またはワイヤレス通信方法を使用してロボットアームと通信することもできます。 AGVはロボットアームにコマンドを送信して、商品の拾い上げや配置などの特定のタスクを実行できます。ロボットアームは、タスクのステータスや商品の位置など、AGVにフィードバックを送信できます。 AGVとロボットアームの間のこのコラボレーションは、倉庫運用の効率と柔軟性を大幅に向上させることができます。
結論
結論として、フォークリフトAGVと他の機器の取り扱いの間の通信は、最新の倉庫運用の複雑で重要な側面です。私たちのForklift AGVの処理ワイヤードやワイヤレステクノロジーを含むさまざまな通信方法を利用して、周囲の機械とシステムとのシームレスな相互作用を確保します。倉庫管理システム(WMS)およびその他の機器と効果的に通信することにより、当社のAGVはパフォーマンスを最適化し、効率を向上させ、倉庫の全体的な生産性を向上させることができます。
Forklift AGVの取り扱いや倉庫運用にどのように統合できるかを調査することに興味がある場合は、詳細な議論と調達の交渉についてお気軽にお問い合わせください。私たちは、あなたの特定のニーズを満たすための最良のソリューションを提供することを約束しています。
参照
- AGVコミュニケーションのための業界標準とガイドライン
- フォークリフトAGV製品の取り扱いの技術文書
- 産業環境でのワイヤレスおよび有線通信技術に関する研究論文