インテリジェント製造の時代において、無人搬送車 (AGV) は極めて重要なテクノロジーとして台頭し、さまざまな業界の物流およびマテリアルハンドリングプロセスに革命をもたらしました。複数の AGV の協調動作を伴う AGV 複数車両連携の概念により、これらのシステムの効率と柔軟性がさらに向上しました。 AGV 複数車両連携の大手サプライヤーとして、私はこの複雑な環境における人間と機械の相互作用の要件を理解し、満たすことに深く関わっています。
1. 安全性を中心としたインタラクション
安全はあらゆる産業環境において最優先事項であり、AGV 複数車両連携も例外ではありません。人間と機械の相互作用は、作業空間内のオペレーターや他の従業員の健康を確保するように設計されなければなりません。
1.1 リアルタイムの監視と警報
オペレーターは、システム内のすべての AGV のステータスにリアルタイムでアクセスできる必要があります。これには、各車両の位置、速度、バッテリー残量などの情報が含まれます。当社の AGV 複数車両連携システムは、このデータを直観的に表示する使いやすいダッシュボードを提供します。たとえば、異なる色を使用して各 AGV のステータスを表すことができます。緑色は通常の動作を示し、黄色は軽微な問題を、赤色は重大な問題を示します。
さらに、このシステムには高度な警報機構が装備されています。 AGV が障害物に遭遇したり、機械的な故障が発生したり、事前に定義された経路から逸脱したりすると、ただちにアラームがトリガーされます。このアラームは、ダッシュボード上の視覚的な信号、ワークスペース内の可聴アラート、またはオペレーターのモバイル デバイスに送信される通知の形式をとることができます。このリアルタイムの監視および警報システムにより、オペレータは事故を防止し、ダウンタイムを最小限に抑えるために迅速な措置を講じることができます。
1.2 非常停止とオーバーライド
緊急事態が発生した場合、オペレーターはシステム内のすべての AGV を即座に停止できる必要があります。当社の AGV 複数車両連携ソリューションは、制御室と作業スペースの戦略的な場所の両方に簡単にアクセスできる緊急停止ボタンを備えて設計されています。これらのボタンは明確にマークされており、1 回押すだけでアクティブにできます。
さらに、オペレーターは AGV の自動操作を無効にするオプションもあります。これは、AGV の位置変更やメンテナンスの実行など、手動による介入が必要な状況で役立ちます。オーバーライド機能は安全になるように設計されており、許可された担当者のみがこの機能を使用して、システムへの不正または偶発的な干渉を防ぐことができます。
2. 直感的な操作とプログラミング
AGV 複数車両連携の効率を最大化するには、人間と機械のインタラクションが可能な限り直感的である必要があります。オペレーターは、広範なトレーニングを受けずにシステムを簡単に操作およびプログラミングできる必要があります。
2.1 ユーザーフレンドリーなインターフェース
当社の AGV 制御ソフトウェアは、シンプルで直感的なグラフィカル ユーザー インターフェイス (GUI) を備えています。インターフェイスは大きなアイコンと明確なラベルで設計されており、オペレーターがさまざまなタスクを簡単にナビゲートして実行できるようになります。たとえば、オペレータは GUI を使用して、特定の AGV にタスクを割り当て、これらのタスクの進行状況を監視し、AGV 動作のパラメータを調整できます。
GUI は、AGV パスのレイアウト、障害物の位置、その他の機器の位置などのワークスペースの視覚的表現も提供します。この視覚的なフィードバックは、オペレーターが AGV 複数車両リンク システムの動作をより深く理解し、より多くの情報に基づいた意思決定を行うのに役立ちます。
2.2 簡略化されたプログラミング
AGV 複数車両連携システムのプログラミングは、複雑な作業ではありません。当社のシステムは、ドラッグ アンド ドロップ プログラミングやティーチ ペンダント プログラミングなど、さまざまなプログラミング方法をサポートしています。ドラッグアンドドロッププログラミングを使用すると、オペレータはライブラリから事前に定義されたタスクを選択し、それらを希望の順序に並べて新しい動作プログラムを作成するだけです。ティーチペンダント プログラミングを使用すると、オペレーターは AGV を特定のパスに沿って手動でガイドでき、システムは将来の使用に備えてパスと関連アクションを記録します。
これらの簡素化されたプログラミング方法により、オペレーターの学習曲線が短縮され、システムにすぐに適応できるようになります。その結果、企業はトレーニングにかかる時間とリソースを節約し、AGV 複数車両連携オペレーションの生産性を向上させることができます。
3. 柔軟性と適応性
産業環境は常に変化しており、AGV 複数車両連携システムはこれらの変化に適応できる必要があります。人間と機械の相互作用は、システムの柔軟性と適応性をサポートする必要があります。
3.1 タスクの割り当てと再割り当て
動的な生産環境では、AGV に割り当てられたタスクを頻繁に調整する必要がある場合があります。当社のシステムを使用すると、オペレータは新しいタスクを AGV に簡単に割り当てたり、現在の生産要件に基づいて既存のタスクを再割り当てしたりできます。たとえば、特定の生産ラインでより多くの材料が必要な場合、オペレーターは需要を満たすために一部の AGV をそのラインにすぐにリダイレクトできます。
システムは、タスクを割り当てるときに各 AGV の作業負荷と可用性も考慮します。 AGV 間の作業負荷のバランスを自動的に調整して、効率的な運用を確保し、単一の車両の過負荷を防ぐことができます。


3.2 パスの計画と再計画
新しい機器の追加、作業スペースの再配置、障害物の発生などにより、AGV の経路の変更が必要になる場合があります。当社の AGV 複数車両連携システムは、リアルタイムの経路計画と再計画をサポートします。オペレーターは GUI を使用して、AGV の新しいパスを定義したり、既存のパスを変更したりできます。
このシステムは、高度なアルゴリズムを使用して、最短距離、障害物の回避、作業スペース内の交通の流れなどの要素を考慮して、各 AGV の最適な経路を計算します。予期せぬ障害物が発生した場合、システムは影響を受ける AGV の経路を迅速に再計画し、継続的な動作を確保します。
4. カスタマイズと統合
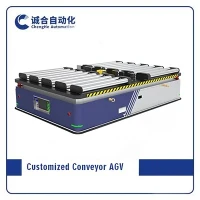
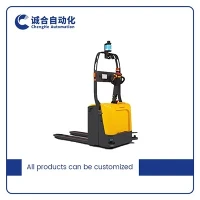
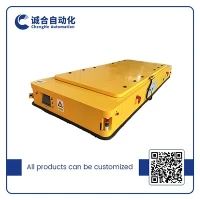
すべての業界、すべての企業には独自の要件があり、当社の AGV 複数車両連携システムは高度にカスタマイズできるように設計されています。さまざまな製品を提供していますカスタマイズされた頑丈な自動ガイド付きカートそしてカスタマイズされたAGVサービスお客様の特定のニーズを満たすために。
4.1 カスタマイズされたハードウェア
さまざまな業界の要件に応じて、AGV のハードウェアをカスタマイズできます。たとえば、重量物製造業では、次のようなサービスを提供しています。カスタマイズされた防爆ヘビーデューティ自動ガイドカート大きくて重い荷物を運ぶことができるもの。これらの AGV には、過酷な環境での安全な動作を保証する特別なセンサーと安全機能が装備されています。
4.2 ソフトウェアの統合
当社の AGV 制御ソフトウェアは、倉庫管理システム (WMS) や製造実行システム (MES) などの他のエンタープライズ システムと簡単に統合できます。この統合により、異なるシステム間でのシームレスなデータ交換が可能になり、生産プロセス全体の調整と管理が向上します。たとえば、WMS はリアルタイムの在庫情報を AGV システムに送信でき、AGV システムはマテリアル ハンドリング タスクのステータスを WMS に報告できます。
5. 結論と行動喚起
結論として、AGV 複数車両連携における人間と機械のインタラクション要件は多様かつ複雑で、安全性、直感的な操作、柔軟性、カスタマイズなどの側面をカバーしています。 AGV 複数車両連携のプロフェッショナル サプライヤーとして、当社はこれらの要件を満たす高品質のソリューションを提供することに尽力しています。
当社の AGV 複数車両連携システムは、産業運営の効率、安全性、生産性を向上させるように設計されています。自動車、エレクトロニクス、食品飲料、またはその他の業界のいずれであっても、当社には専門知識と経験があり、お客様の特定のニーズに合ったカスタマイズされたソリューションを提供します。
当社の AGV 複数車両連携製品およびサービスについて詳しく知りたい場合、または産業オートメーション プロジェクトに特定の要件がある場合は、お気軽にお問い合わせください。お客様の目標を達成し、ビジネスを次のレベルに引き上げるためにどのように支援できるかについて話し合うことを楽しみにしています。
参考文献
- SM、ラヴァル (2006)。計画アルゴリズム。ケンブリッジ大学出版局。
- シシリー、B.、チャティブ、O. (編集)。 (2016年)。ロボット工学のスペインガー。スプリンガー。
- IF ヴィス、R. コスター (2007)。倉庫の設計と管理: フレームワークと文献のレビュー。ヨーロッパ・ジャーナル・オブ・オペレーショナル・リサーチ、182(2)、492 - 510。